


Закрутить шуруп на Марсе: робот стал двигаться точнее

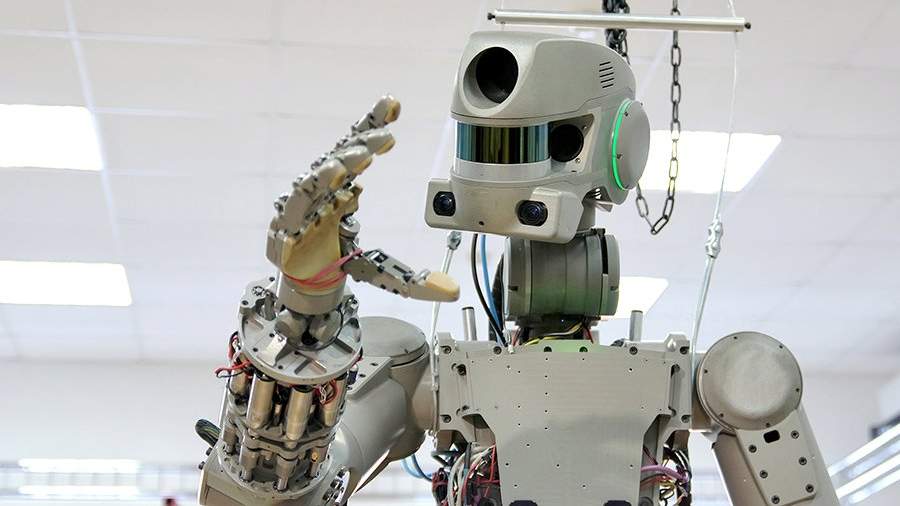




В России разработали новый метод удаленного управления роботами. Применение магнитного поля для расчета координат положения каждого пальца поможет регулировать действия манипулятора. В результате он сможет выполнять сложные задачи с применением мелкой моторики. Точность управления движениями руки робота составляет 0,1 мм.
Магнетизм против оптики
Сейчас крайне востребованы роботы, которые копируют человеческие движения, в том числе мелкую моторику рук. Они будут работать в местах, недоступных или представляющих опасность для людей. Удаленное управление осуществляют с помощью систем, считывающих движения человека. Данные в цифровом виде передаются роботу, и он повторяет движения оператора.

Сегодня для систем захвата движений и определения позиции той или иной части тела в пространстве в основном используют оптические системы, то есть камеры. Однако они трудны в установке и требовательны к условиям освещения. К тому же точность управления роботами даже с помощью лучшей оптики составляет около 1 мм. Этого недостаточно для выполнения некоторых задач — например, для сбора сложных конструкций, где требуется особая точность.
Российские инженеры использовали магнитное поле для управления роботом в режиме реального времени. Разработчики создали модульную систему позиционирования, назвав ее TAU Tracker.
Сам метод позиционирования в магнитном поле не новый, на данный момент существует несколько его вариантов.
— Обычно магнитный трекинг требует мощных генераторов поля, подобные системы габаритные и дорогие, — объясняет одна из участниц проекта из компании «Континент-Тау» Татьяна Водопьянова. — Мы хотим добиться полноценного пространственного позиционирования с помощью минимального числа используемых компонентов. Это позволит обеспечить низкую себестоимость процесса.
В пределах полусферы
Работает TAU Tracker следующим образом. Пользователь надевает специальные перчатку и шлем и оказывается как будто в дополненной реальности, которая представляет собой копию той, что «видит» робот. Оператор двигает пальцами, совершая некоторые действия, например, закручивая шуруп. TAU Tracker с помощью магнитного поля считывает координаты руки и передает их роботу, который повторяет движения уже в реальном мире. Точность соответствия положения пальца человека и конечности робота составляет 0,1 мм, а угол поворота — менее половины градуса.
Положение ладони и каждого пальца система определяет с помощью нескольких датчиков ускорения и магнитного поля, закрепленных в перчатке. Для передачи движения руки в цифровое пространство, откуда сигнал пускают на любое способное считывать его устройство, применяют низкочастотное импульсное электромагнитное поле. Оно сгенерировано в области полусферы радиусом 70–75 см. Чтобы передача данных не прерывалась, рука в перчатке не должна выходить за пределы этой сферы.

— В качестве датчика ускорения мы используем акселерометр (прибор, измеряющий проекцию разности между истинным ускорением объекта и гравитационным), — рассказывает технический директор проекта Александр Борисенко. — В приборе есть грузик на подвесах. При наличии ускорения, то есть при движении, грузик смещается относительно неподвижной части акселерометра. Также сдвигается обкладка конденсатора и меняется его емкость. Это отражается на напряжении, которое мы и измеряем, рассчитывая смещение грузика.
Запрограммировать марсианина
Область применения системы широка. Например, можно безопасно и эффективно обучить персонал навыкам сложных работ, таких, как сварка или хирургические операции. В частности, TAU Tracker планируется использовать для реабилитации пациентов после инсульта.
Особенно интересной является возможность применения системы для обучения роботов определенным движениям, например, закрутке винтов. К сожалению, по словам разработчиков, управлять роботами на Марсе через виртуальную реальность будет неудобно из-за сигнала, которому надо время, чтобы дойти до Красной планеты. Зато роботы смогут собирать конструкции на Марсе, воспроизводя запрограммированные на Земле с помощью TAU Tracker движения. Главное, чтобы робот подходил для эксплуатации в инопланетной среде.
— Сейчас все стремятся к упрощению, а устройство TAU Tracker довольно сложное, — считает генеральный директор и соучредитель компании VR Professionals Станислав Старых. — Но эта технология на данный момент — один из лидеров по уровню синхронизации движений и может быть полезной для таких задач, как управление роботами в удаленных местах.
В планах разработчиков — создание костюма для тела, чтобы можно было управлять всеми движениями человекоподобного робота.


