Перейти к основному содержанию
Реклама
Прямой эфир
Мир
Грузия не предлагала России восстановить дипломатические отношения
Мир
Полянский назвал дискриминацию российских спортсменов проявлением нацизма
Мир
Президент Армении назначил нового посла республики в России
Происшествия
В Курской области школьник выстрелил пиротехникой в лицо 13-летнему подростку
Общество
Выходы со станции метро «Сокольники» временно закрывали по требованию полиции
Общество
Минюст внес философа Марину Быкову в реестр иноагентов
Здоровье
Врач назвал способ укрепить сердце без резких нагрузок
Мир
Тысячи школьников вышли на протесты против военного призыва в Германии
Наука и техника
Ученые рассказали о работе мозга за четверть секунды до произнесения слова
Мир
Кольцо с бриллиантом пассажирки «Титаника» выставят на аукцион в Британии
Происшествия
Пожар на площади 1 тыс. кв. м произошел в котельной в промзоне под Абаканом
Мир
Экс-глава МИД ФРГ Бербок ушла работать в консалтинг
Происшествия
Женщина погибла и мужчина пострадал при атаках ВСУ на Белгородскую область
Мир
В Госдуме допустили ослабление поддержки Украины со стороны ЕС из-за Франции
Мир
Белоусов раскрыл число совместных мероприятий Минобороны РФ и Узбекистана
Мир
Посольство РФ возложило ответственность на Австрию за ее дипломатов в Киеве
Общество
В Петербурге женщину приговорили к 23 годам за покушение на теракт и госизмену
Мир
Армия России нанесла поражение теплоэлектроцентрали на Украине

В России протестировали руку-манипулятор перед установкой на МКС

0
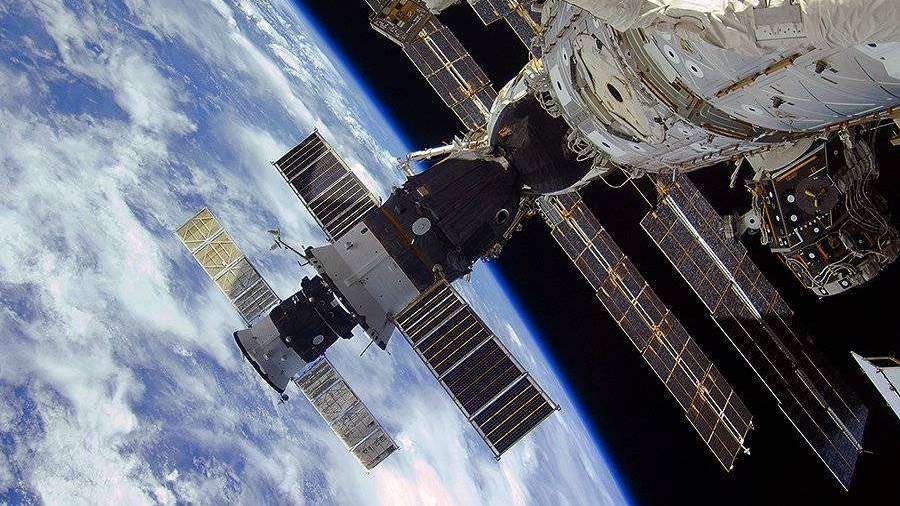
Фото: РОСКОСМОС/Фёдор Юрчихин
Озвучить текст
Выделить главное
Вкл
Выкл

Российские ученые завершили наземное тестирование руки-манипулятора, которую в будущем планируется установить на поверхность Международной космической станции (МКС). Об этом сообщил заместитель главного конструктора ЦНИИ робототехники и технической кибернетики (РТК) Игорь Даляев.

«Завершается изготовление летного образца изделия — специализированной манипуляционной системы «Захват-Э». Первый опытный образец системы уже успешно прошел наземные испытания», — приводит его слова «РИА Новости».

На следующем этапе «Захват-Э» протестируют в условиях открытого космоса. Она будет установлена на поверхности нового российского Многофункционального лабораторного модуля «Наука», который планируют вывести на орбиту в декабре 2018 года. На третьем этапе космонавты протестируют дистанционное управление «рукой», направляя ей команды с помощью ноутбука.

Тестирование руки-манипулятора реализуется в рамках проекта по созданию робота-помощника космонавтов «Косморобота», который будет помогать космонавтам при выходе в открытый космос.

Ранее портал iz.ru писал, что российские ученые предложили создать тросовую систему для запуска в космос грузов с поверхности Марса.


Читайте также
Прямой эфир