


Программа — взгляд: стереозрение поможет роботам-курьерам ориентироваться в тумане
- Статьи
- Интернет и технологии
- Программа — взгляд: стереозрение поможет роботам-курьерам ориентироваться в тумане







Российские ученые создали систему компьютерного стереозрения, позволяющую оценивать расстояние до объектов с помощью видеокамеры без использования дополнительных сенсоров. Ее главное преимущество — стабильная работа в сложных условиях, например в тумане или густой листве. Технология может применяться в различных видах автономной техники — от беспилотных такси до роботов-кладовщиков. По мнению экспертов, такой подход экономически выгоден, поскольку позволяет отказаться от установки большого числа датчиков. Однако для его практического применения требуется обширная выборка данных для обучения нейросетей.
Система стереозрения
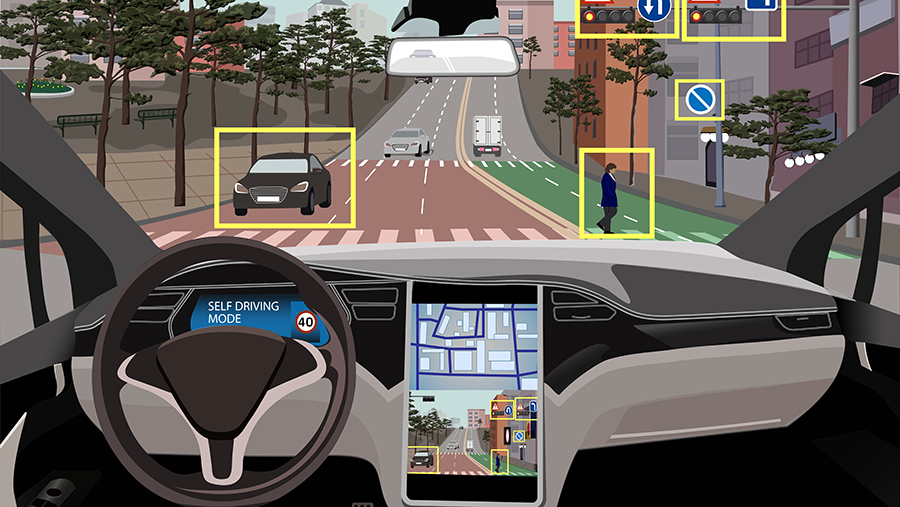
Специалисты МФТИ совместно с зарубежными коллегами разработали технологию стереозрения Un-ViTAStereo, которая оценивает расстояние до объектов без использования дорогих лидаров и ручной разметки изображений. Система эффективна там, где современные алгоритмы дают сбой, — перед гладкими стенами, в густой листве или тумане. Она распознает тени объектов и учитывает перспективу, что делает ее применимой в беспилотных автомобилях и автономных роботах.
Для повышения точности ученые использовали «наставника» — модель Depth Anything V2, способную оценивать относительную глубину по изображению с одной камеры. Она не измеряет расстояния в метрах, но почти безошибочно определяет, какие объекты находятся ближе, а какие дальше, учитывая тени, перспективу и перекрытия. Алгоритм обучения отбирает только те предсказания стереосистемы, которые совпадают с подсказками «наставника», и на их основе повышает точность нейросети.
— Модель Depth Anything V2 постоянно передает подсказки стереосистеме. Например, «я не знаю, на сколько метров эта машина ближе дерева, но она точно ближе, и граница между ними должна быть резкой» или «на этой стене, где нет контраста, глубина должна меняться плавно», — сказал руководитель проекта Научно-технического центра телекоммуникаций МФТИ Александр Дворкович.
Стереосистемы роботов и беспилотных автомобилей строят трехмерную карту мира подобно зрительному восприятию человека. Только вместо глаз они используют камеры, а вместо мозга — алгоритмы. Однако такой механизм работает не во всех условиях: при встрече с идеально белой стеной или участком с повторяющимися узорами алгоритму не хватает визуальных ориентиров для правильного сопоставления изображений. Ранее для таких случаев применялась ручная разметка объектов с указанием точного расстояния, но она не всегда эффективна. Новая технология позволяет решить эту проблему.
— Работу системы уже протестировали на стандартных датасетах, и Un-ViTAStereo показала абсолютное превосходство среди аналогов. Например, на тесте беспилотников KITTI 2015 долю грубых ошибок удалось снизить до 5%. Это означает, что при движении количество опасных ошибок в определении расстояний до объектов — бордюров или пешеходов — снизится на 23%, — отметил Александр Дворкович.

На основе Un-ViTAStereo ученые планируют создать самообучающуюся нейросеть, способную адаптироваться к особенностям различных сред — от городских улиц до заводских цехов. Кроме того, планируется использовать редкие, но точные измерения лидаров в качестве «супермаяков» для обучения, что позволит еще больше повысить точность системы.
Практическое применение
Разработка может найти широкое применение — от беспилотного транспорта, сельского хозяйства, складской робототехники до систем мониторинга, безопасности и БПЛА, считает эксперт рынка НТИ «Нейронет», заместитель гендиректора компании — производителя роботов «Степень свободы» Алиса Сотникова.
— Разработка направлена на сокращение количества аппаратных средств для определения расстояния до объектов. Была проведена большая работа со слепыми зонами. Предложенный метод позволяет корректно определять глубину именно в этих проблемных местах, где другие методы терпят неудачу, — сказала она.
Такое стереозрение снижает зависимость отрасли от дорогостоящих лидаров и трудоемкой разметки данных. Особенно ценно, что алгоритм устойчиво работает в сложных условиях — на однородных поверхностях, в условиях тумана или визуального шума, где классические модели теряют точность или дают разрывы глубины, уверен ведущий эксперт в области ИИ «Университета 2035» Ярослав Селиверстов.
— Использование «интеллектуального советчика» для стереосистемы фактически приближает машинное восприятие к человеческому, когда важны не абсолютные метры, а корректные относительные связи и границы объектов. С практической точки зрения это может существенно повысить надежность систем автономного вождения, особенно в городских условиях с плохой видимостью и сложной геометрией улично-дорожной сети, — сказал эксперт.

Решение снижает зависимость от дорогостоящих сенсоров, однако не устраняет полностью потребность в метрически точных источниках данных и остается чувствительным к особенностям обучающих выборок, отметил замдиректора Центра компетенций НТИ «Технологии доверенного взаимодействия на базе ТУСУР» Руслан Пермяков.
— В целом это не радикально новое решение, а качественное развитие существующих подходов, закрывающее один из наиболее проблемных классов ошибок в задачах 3D-восприятия. Представьте, что робот или беспилотный автомобиль смотрит на мир почти как человек — не просто фиксирует картинку, а понимает, что ближе, что дальше, даже если перед ним гладкая стена, густой туман или заросли деревьев. Именно это и позволяет делать новая технология, — сказал эксперт.
По словам доцента факультета систем управления и робототехники Университета ИТМО Сергея Шаветова, разработка будет полезна для систем помощи водителям, а также для «очувствления» беспилотных автономных роботов, включая летающие аппараты. Технология также может найти применение в роботах-курьерах и беспилотных такси.
